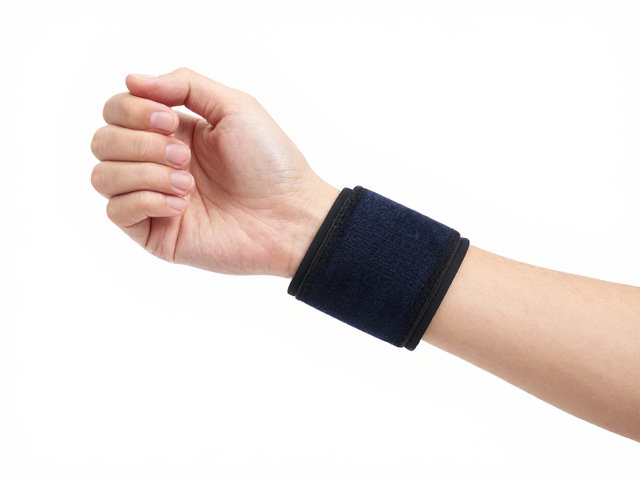
人体工学设计缓解腕部机械性压迫
手腕长期处于非自然角度或承受持续垂直压力,是导致重复性劳损的主要诱因。传统握持式工具或固定把手在操作过程中,手掌根部与硬质接触面形成点状或线状高压区,这种局部应力集中会直接压迫腕管内的正中神经及周围软组织。随着使用时间延长,血液循环受阻,代谢废物堆积,进而引发麻木、刺痛甚至急性炎症。引入具有限位与支撑功能的辅助装置,能够通过物理结构改变受力模型,将原本集中在手腕关节处的压强分散至前臂及手掌更大面积区域,从而从源头降低软组织承受的机械负荷。
限位器的核心逻辑在于限制手腕的自由度,强制其保持在中立或微仰角的最佳生理位置。当手腕被稳固支撑且角度受控时,肌腱滑动路径更为顺畅,减少了因姿势代偿带来的额外肌肉紧张。这种被动式的姿态矫正,使得使用者无需时刻刻意控制手部肌肉来维持平衡,大幅降低了静态负荷。对于需要精细操作或长时间保持同一手位的场景,这种结构性的保护能够有效延缓疲劳感的产生,为手部关节提供稳定的力学环境,避免因微小姿态偏差累积造成的慢性损伤。
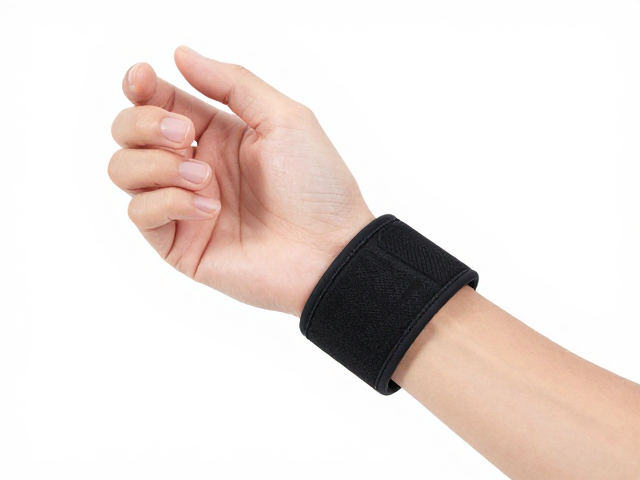
优化握持体验提升操作舒适度
在长时间握持手柄类设备时,手掌与材料表面的摩擦系数及接触形态决定了舒适度上限。限位器通常采用高回弹、透气且表面纹理适宜的材料包裹支撑区域,这种材质特性能够在提供足够支撑力的的同时,增加接触面的微动空间,减少因汗水导致的粘滞感和局部高温。通过优化接触面的形态,限位器能够贴合不同手型的生理曲线,消除传统硬质把手与手掌之间因尺寸不合产生的空隙或过紧压迫,使握持感更加跟手且均匀。
此外,合理的限位设计还能降低手指屈肌的持续收缩需求。当手腕得到充分支撑后,手部肌肉群处于相对松弛状态,指尖对控制部件的反馈更加敏锐且省力。这种状态的改变使得用户在进行长时间任务时,不易因手部僵硬而影响操作的精准度。通过分散压力并优化接触体验,限位器不仅提升了单次使用的舒适阈值,更显著增强了用户在长时间任务中的专注度与持久性,使工具或设备的交互过程变得更加跟手且高效。