复杂地形下的动态路径解算逻辑
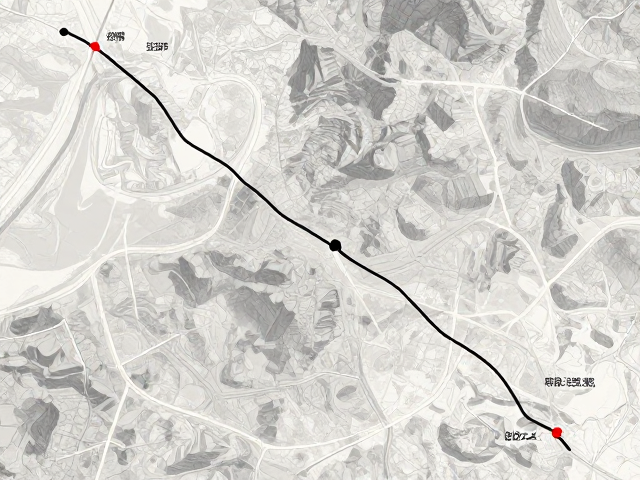
在越野或长途穿越场景中,路面状况会呈现高度非线性的变化,从柏油路面的低附着力到砂石路的中度干扰,再到泥泞或岩石路段的极端挑战,传统的静态导航往往难以应对这种突变。有效的规划策略需要建立在对车辆当前状态与前方路况的实时耦合分析之上,系统需识别出口径、坡度、摩擦系数等关键物理参数,从而动态调整行驶建议。这种分段式规划并非简单的路线拼接,而是基于车辆动力学模型,将整条行程拆解为若干具有独立控制策略的微观路段,确保每一段行驶都在车辆性能与安全边界之内。
轨迹导入功能在此过程中扮演着关键的数据桥梁角色,它将经过专业计算的理论最优路径转化为车载或手持设备可执行的指令序列。通过高精度坐标点与高程数据的映射,驾驶员能够预先知晓下一公里的路肩宽度、急弯角度以及潜在的陷车风险点。这种预知能力极大地降低了决策延迟,特别是在夜间或恶劣天气导致视觉信息受阻时,预先导入的轨迹能提供稳定的空间参照系,避免驾驶员因误判地形而陷入被动。
多源数据融合与轨迹精准重构
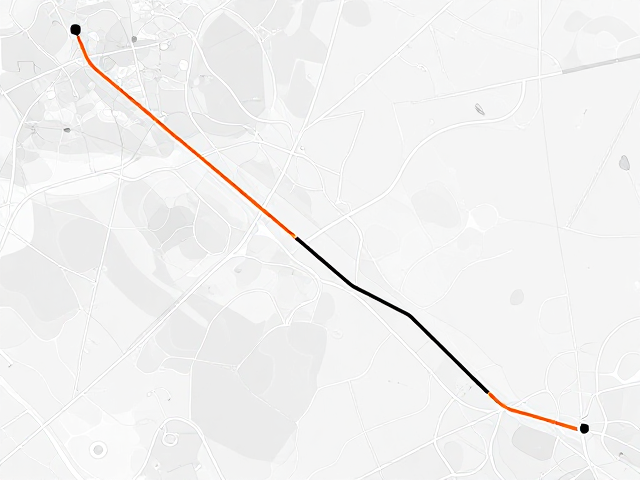
要实现高精度的轨迹导入,底层必须依赖严密的地理空间数据处理技术,这涉及到卫星定位信号与局部地形模型的深度结合。在无人区或信号盲区,单一的定位源极易产生漂移,因此需要引入惯性测量单元(IMU)数据进行航位推算,以修正GPS断连期间的位置误差。通过将历史测绘数据、实地采集的路径点以及车辆实时姿态信息进行滤波融合,生成的轨迹文件能够保留原始地形的细微起伏特征,确保导入后的路径与实际地貌高度吻合,而非停留在抽象的几何线条层面。
轨迹数据的格式兼容性与解析效率直接影响户外作业的安全性,常见的GPX、KML或专有格式需经过严密的校验流程,确保坐标系统一致且无拓扑错误。在实际应用中,用户需关注轨迹文件中包含的属性信息,如建议速度、转向提示及危险等级标记,这些元数据能帮助驾驶员快速理解路径意图。通过标准化的数据接口,不同品牌的导航终端能够读取并渲染这些复杂的路径信息,使得从专业规划软件到车载显示系统的数据流转变得无缝且可靠,为后续的实际驾驶提供坚实的数据支撑。
场景化应对与迷航风险规避
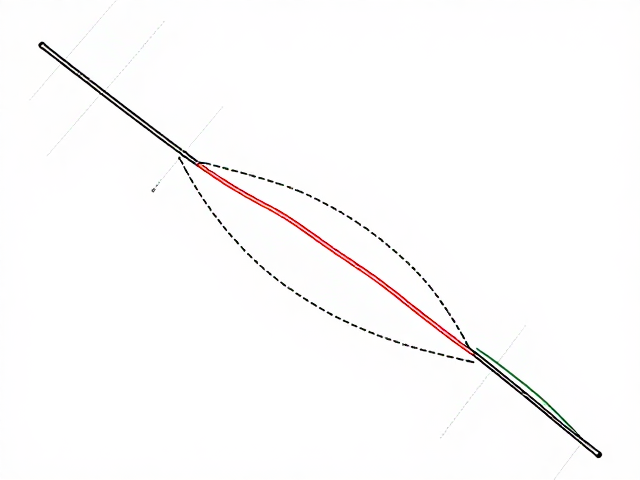
面对无人区特有的空旷与单调视觉环境,驾驶员极易产生距离与方向的感知偏差,此时预先规划的软硬路况分段策略能提供明确的心理锚点。当系统识别出路况由硬路转为软路时,轨迹中对应的区段会触发相应的驾驶模式建议,例如降低车速、切换四驱或调整胎压,这种基于路况分段的自动化提示能有效防止因操作不当导致的车辆失控。通过明确标识每一类路况的起止点,驾驶员可以提前做好准备,避免在突发路况变化时因惊慌失措而做出错误判断。
告别迷航的核心在于建立可回溯的决策链条,轨迹导入技术使得每一段行驶都有据可查。一旦偏离预定路线,系统可通过对比实际位置与标准轨迹的偏差,迅速计算出回归最优路径的最短方式,而非依赖驾驶员的主观猜测。这种基于数据的路径纠偏机制,结合对软硬路况的精细化分段管理,极大地提升了复杂环境下的容错率。通过严格遵循分段规划的执行逻辑,即使在没有明显地标参照的情况下,也能保持对车辆位置和行驶意图的清晰掌控,从根本上消除因路径不明导致的焦虑与风险。